Shenzhen Reunion Electronics Co.,Ltd.
Nyheder

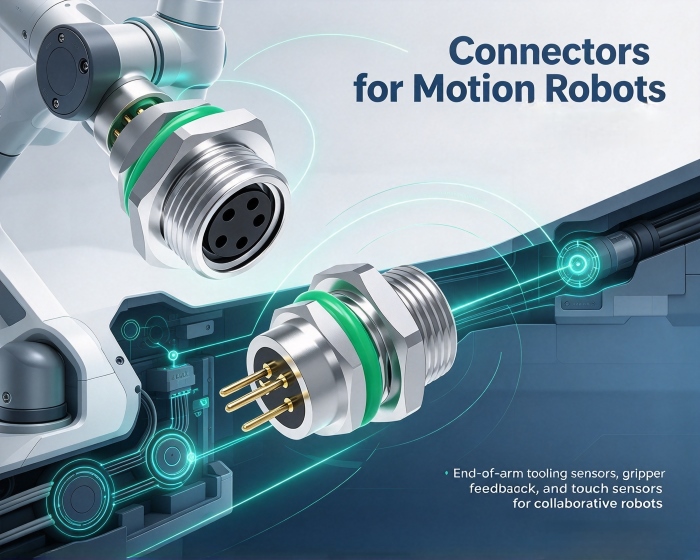
Sådan vælger du konnektorer til bevægelsesrobotter: 3 kritiske overvejelser

Sammenføjningerne af højhastighedsbevægelsesrobotter kræver tredimensionel, højfrekvent kompositbevægelse, og konnektorerne udsættes for kontinuerlig vibration, torsion og mikrobevægelsesslid. Traditionelle industrirobotter har relativt faste driftsbaner, og deres stik fungerer primært som strøm- og signalveje; i højhastighedsbevægelsesscenarier opstår fejl dog sjældent øjeblikkeligt, men akkumuleres snarere gradvist under kontinuerlig bevægelse. Logikken bag at vælgeckoblinger til bevægelsesrobotterbør være baseret på at udlede designkrav fra disse driftsforhold.


Hvorfor er mekanisk pålidelighed en prioritet?

I miljøer med kontinuerlige vibrationer kan standard friktionslåseforbindelser opleve progressiv løsning. Terminalerne skifter lidt under vibration, hvilket får kontakttrykket til gradvist at falde, hvilket i sidste ende fører til signaludfald eller strømafbrydelser.

Designfunktioner, der løser dette problem, omfatter: positiv låsning og sekundær låsning – såsom Connector Position Assurance (CPA) mekanismen – som bruger mekaniske stop for at forhindre utilsigtet terminalfrakobling; og redundant kontaktdesign, hvor dobbeltkontakter eller to uafhængige kontakter bevarer ledningsevnen, selvom en enkelt kontakt slides. På kritiske steder, såsom samlingsmoduler, bør disse mekaniske pålidelighedsfunktioner have forrang frem for andre overvejelser. For stik, der bruges i bevægelsesrobotter, er vibrationsbestandige låsemekanismer et grundlæggende krav i kontinuerlige bevægelsesapplikationer.


Hvordan sikres signalintegritet?

Efterspørgslen efter databåndbredde i højhastighedsrobotsystemer fortsætter med at stige. Synsbehandling i realtid, bevægelseskontrol og miljøregistrering er stærkt koblede, hvilket ofte kræver, at højhastighedsdifferentiale signaler og kraftledninger skal føres parallelt i kompakte samlinger.

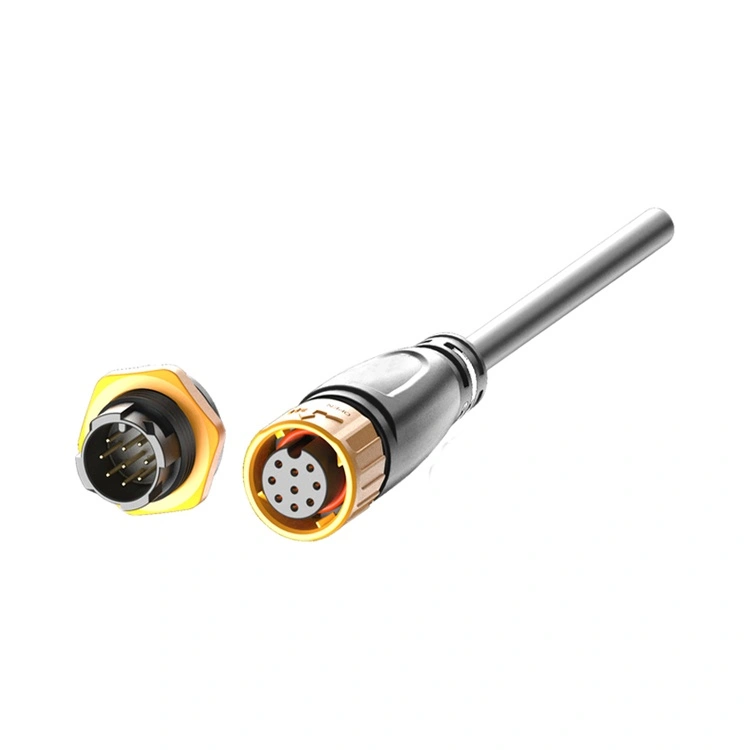
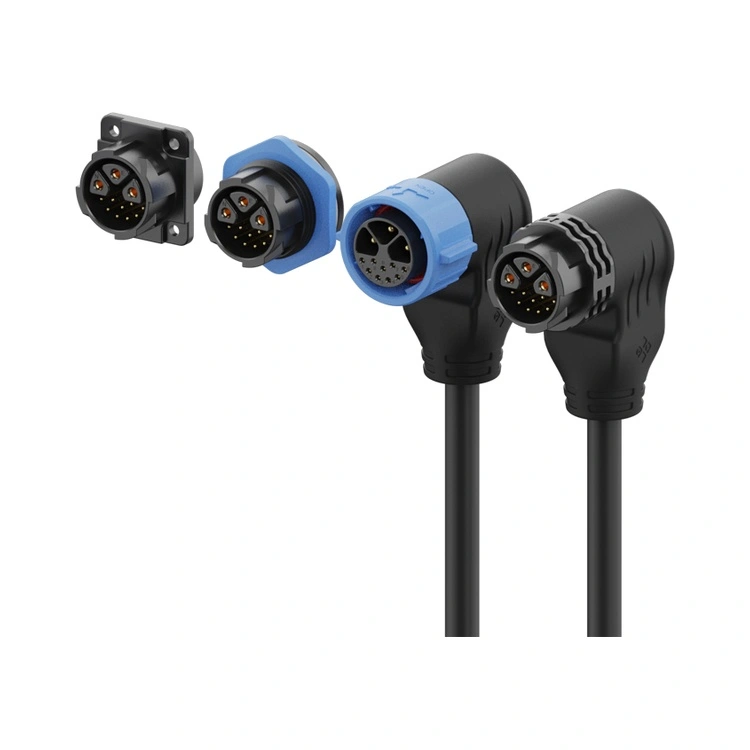
I dette layout er elektromagnetisk interferens (EMI) en primær bekymring. Afskærmningsdesign, der anvender strukturer med kontrolleret impedans, hjælper med at reducere signaldæmpning og krydstale mellem signal- og strømledninger. I servodrevne applikationer,stik til bevægelsesrobotterskal føre strømme på adskillige ampere, samtidig med at der opretholdes klar kommunikation gennem signalkanaler til indkodere, sensorer og andre komponenter. Hybridkonnektorer opnår elektrisk isolation og mekanisk integration inden for en enkelt grænseflade, hvilket reducerer ledningskompleksiteten og antallet af forbindelsespunkter.


Hvordan bør der foretages afvejninger vedrørende pladstilpasning?

Indvendig plads i robotled er relativt begrænset. Når konnektorer sammenkobles i trange rum, kan de blive udsat for ikke-aksiale samlingsspændinger, som over tid kan forårsage husdeformation eller terminalforskydning.

Et flydende design kan absorbere forskydning forårsaget af montagetolerancer og driftsvibrationer og derved reducere påvirkningen af ​​montagespændinger på terminalerne. Løsninger med snæver stigning og lav profil er direkte egnet til kompakte rum, hvilket minimerer tvungen samling på grund af pladsbegrænsninger. Når de to første kriterier er opfyldt, skal du vælge den mest kompakte løsning. Monteringstik til bevægelsesrobotterind i begrænset plads kræver en balance mellem pålidelighed og kompakthed.


Hvordan skal verifikation udføres efter udvælgelsen?

Når valget er afsluttet, anbefales det at bekræfte med leverandøren, om produktet har gennemgået dynamisk levetidstest, herunder ydeevnedata under vibrations-, vridnings- og sammensatte bevægelsesforhold. Statiske elektriske parametre er blot et udgangspunkt; pålidelighed under dynamiske driftsforhold er kernemetrikken forstik til bevægelsesrobotter.


Om os

Reunion har stor erfaring med push-pull selvlåsende stik. Dens vibrationsbestandige låsemekanisme og kompakte design imødekommer den mekaniske pålidelighed og pladsbesparende krav til højhastigheds-bevægelsesrobotter. Valg af et stik baseret på fejlscenarier giver et mere nøjagtigt match til de faktiske behov end blot at sammenligne specifikationer.


Relaterede nyheder
Efterlad mig en besked
X
Vi bruger cookies til at tilbyde dig en bedre browsingoplevelse, analysere trafik på webstedet og tilpasse indhold. Ved at bruge denne side accepterer du vores brug af cookies. Privatlivspolitik
AfviseAcceptere